(2) 多変数関数の微分(偏微分)
この章では多変数関数の微分を扱う。
多変数関数とは独立変数の個数が2個以上である関数をいう。
関数 $y=f(x)$ において $x$ を独立変数,$y$ を従属変数という。
今まで「関数」と呼んでいたものは,独立変数が1個なので
「1変数関数」と呼ばれるものであった。
2変数関数では $z=f(x,y)$ の様に独立変数が2個になる。
1つのファクターで決定される事象を抽象化したのが
1変数関数とするならば,
多変数関数はいくつかの(複数個の)
ファクターによって決定される事象を抽象化したものといえる。
多変数関数は定義域自身も複雑な場合があるのでその話から始める。
(2.1) 点集合
2変数関数の定義域 $D$ は $\R^2$ の部分集合である。
$\R^2$ の部分集合は複雑であり,
これをきちんと捉えるには理論的考察が必要になる。
1変数関数の定義域は$\R$の部分集合なので,
考える対象は閉区間,開区間,半開区間などで十分であり,特別な理論的考察は必要なかった。
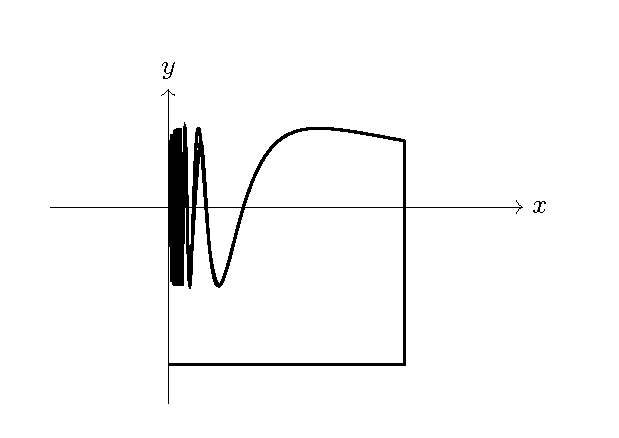
図は
$$D=\set{(x,y)\in\R^2}{0\lt x\lt 1,-2\lt y\lt\sin\frac1x}$$
で定義される領域を図示したものである。
領域の境界を $\bd D$ と書くが,この図の $\bd D$ はどのようになっているのであ
ろう。
特に $x=0$ の部分が問題であろう。
この図はまだ境界を大体推定できそうであるが,
$$D=\set{(x,y)\in\R^2}{0\leq x\leq1,0\leq y\leq1,x\in{\mathbb Q},y\in{\mathbb Q}}$$
に対しては境界 $\bd D$ はどう考えたらよいのであろう。
この様に一般の図形を対象にした場合境界等の定義が問題になる。
そこで講義では次に述べるような限定をして取り扱うことにする。
注意 2.1 [大事な限定]
以下,我々はほとんどの場合,
2変数関数の定義域は『有限個の滑らかな曲線でかこまれた図形』
$(*1)$
に限ることにする。
3変数関数の定義域は『有限個の滑らかな曲面でかこまれた図形』に限ることにする。
$D$ をそのようなものとするとき,
『有限個の滑らかな曲線』または
『有限個の滑らかな曲面』を $\partial D$ と考える。
$D-\bd D$ を $D$ の内部と呼ぶ。
また$D\supset \bd D$となる領域を閉領域といい,
$D\cap\bd D=\emptyset$となる領域を開領域という。
領域を限定しない場合は理論的に厳密に取り扱う必要がある。
この講義では厳密には取り扱わない。
ただし厳密な取り扱いを求める人のために要綱にはきちんと書いておこう。
以下この節は説明部分に演習問題と同様な星印がついていると考えること。
平面内の点集合を考えるとき,
基礎になるのが距離の概念である。
2点
$P=(x,y)$,$Q=(x',y') \in \R^2$ に対し
$P$ と $Q$ の距離 $d(P,Q)$ を
$$d(P,Q)=\sqrt{(x-x')^2+(y-y')^2}$$
とおくと,
- 正値性: $d(P,Q)\geq0$ (等号成立は $P=Q$ のときのみ)
- 対称性: $d(P,Q)=d(Q,P)$
- 3角不等式: $d(P,R)\leqq d(P,Q)+d(Q,R)$
が成立する。距離に関する性質はこの3つから導かれる。
空間のときは
$P=(x,y,z),Q=(x',y',z')$に対し
$$d(P,Q)=\sqrt{(x-x')^2+(y-y')^2+(z-z')^2}$$
とおくと,
同様なことが成立する。
一般化する場合は,逆に性質(1) -- (3)が
成り立つようなものを距離と考える。
定義 2.2
以下,もっぱら2次元(平面)に
関して議論するが,
$n$次元空間$(*2)$
でも同様の議論はできる。
正の実数 $\epsilon$ に対し
$U_\epsilon(P)=\set{Q\in\R^2}{d(Q,P)\lt\epsilon}$ を
$P$ の $\epsilon$-近傍($\epsilon$-neighborhood) という。
$\R^2$ の部分集合を $A$ とする。
点 $P$ のある $\epsilon$-近傍が $A$ に含まれるとき,
$P$ を $A$ の内点{inner point}という。
$A$ の内点全体の集合を $\uc{A}$ または $\Int A$ と書く。
$P$ の $\epsilon$--近傍 で $A$ と共通部分がないものが存在
するとき,
$P$ を $A$ の 外点(outer point) という。
$A$ の外点でも内点でもない点を 境界点(boundary point) といい,
境界点全体の集合を $\bd A$ と書く。
$A$ に対し $\bd A\subset A$ となるとき,
$A$ を 閉集合(closed set) という。$\bd A\cap A=\emptyset$ となるとき
$A$ を 開集合(open set) という。
$A$ が次の性質を持つとき 連結(connected) であるという :
任意の2点 $P,Q\in A$ に対し区間 $I=\heikukan 01$ から $A$ への
連続写像で $f(0)=P$, $f(1)=Q$
となるものが存在する。
連結な開集合を 領域(domain) という。$D$ が領域のとき
$D\cup \partial D$ を $\overline{D}$ で表わし
これを 閉領域(closed domain) という。
(閉)領域がある円板 $\set{(x,y)\in \R^2}{x^2+y^2\leqq M}$
に含まれるとき 有界(bounded) であるという。
演習問題[*] 2.1
次の $D$ に対し $\bd D$ を求めよ。
- $D=\set{(x,y)\in\R^2}{x^2+y^2\leqq1}$
- $D=\set{(x,y)\in\R^2}{0\lt x\lt1,-2\lt y\lt \sin\dfrac1x}$
- $D=\set{(x,y)\in\R^2}{0\leqq x\leqq1,0\leqq y\leqq1,x\in{\mathbb Q},y\in{\mathbb Q}}$
(2.2) 多変数関数
多変数関数は一般に独立変数が2個以上である関数をいうが,
我々はもっぱら2変数関数に関して議論する
(一部3変数関数も扱う)。
一般の $n$ 変数関数は以下の2の部分を $n$
に変えるとほぼ同様に議論できる。
$\R^2$ の部分集合 $D$ で定義された関数を2変数関数と呼び,
\[f:D\longrightarrow \R\]
と表わす。
多変数関数は1変数関数と異なりグラフ$(*3)$
があまり役にたたない。
独立変数が2個のときは辛うじてグラフが書けるが3次元なのでわかりにくいし,
変数の個数が多くなると書けなくなる$(*4)$。
定義 2.3[極限]
$D$ で定義された関数
$$f:D \longrightarrow \R{}$$
を考える。$P=(x,y)$ を限りなく $P_0=(a,b)$ に近づけたとき
(即ち$d(P,P_0)=\sqrt{(x-a)^2+(y-b)^2}$ を限りなく $0$ に近づけるとき),
$f(P)=f(x,y)$ が限りなくある値 $A$ に近づく
($|f(P)-A|$ が限りなく $0$ に近づく) とする。このとき
$$\lim_{P\ra P_0}f(P)=A,\hS
\lim_{(x,y)\to(a,b)}f(x,y)=A,\hS\lim_{{x\ra a}\hs{y\ra b}}f(x,y)=A$$
$$f(P) \to A \ \ (P \to P_0), \hS
f(x,y) \to A \ \ ((x,y) \to (a,b))$$
などと書き,$P$ を $P_0$ に近づけたときの $f(P)$ の極限と言う
$(*5)$。
2変数関数の極限は1変数関数に比べて近づき方が多様である。
極限値が存在するためには
どのような近づけ方をしても,近づけ方によらず一定の値に近づく
ことが必要なことに注意すること。
1変数関数の極限と同様の定理が成立する。
定理 2.4
[1] 和・定数倍・積・商の極限
- $\ds\lim_{P\to P_0}(f(P)+g(P))=
\lim_{P\to P_0}f(P)+\lim_{P\to P_0}g(P)$
- $\ds\lim_{P\to P_0}k f(P)=k \lim_{P\to P_0}f(P)$
- $\ds\lim_{P\to P_0}(f(P)\cdot g(P))=
\lim_{P\to P_0}f(P)\cdot \lim_{P\to P_0}g(P)$
- $\lim_{P\to P_0}g(P)\ne0$ のとき,
$\ds\lim_{P\to P_0}\frac{f(P)}{g(P)}
=\frac{\ds\lim_{P\to P_0}f(P)}{\ds\lim_{P\to P_0}g(P)}$
[2] 不等式
$f(P)\leqq g(P)\hs$ のとき,
$\ds\lim_{P\to P_0}f(P)\leqq \lim_{P\to P_0}g(P)$
[3] はさみうちの定理
$f(P)\leqq g(P)\leqq h(P)\hs$ のとき
$\ds\lim_{P\to P_0}f(P)=\lim_{P\to P_0}h(P)=A$ であれば
$\ds\lim_{P\to P_0}g(P)$ も収束して極限値は $A$ である。
演習問題[**] 2.2
定理 2.4 を証明せよ。
例 2.5
-
$\ds f(x,y)=\frac{xy}{\sqrt{x^2+y^2}}\ ((x,y)\neq(0,0))$ は
$\ds\lim_{(x,y)\to(0,0)}f(x,y)=0$
である。
何故なら $x=r\cos\theta,y=r\sin\theta$ と極座標表示してみる。
$(x,y)\to(0,0)$ ということは
$\theta$ が色々な変化をしながら $r\to+0$ となることを意味する。
$f(x,y)$ を極座標で書き直すと
$$f(x,y)=\dfrac{r\cos\theta r\sin\theta}{r}=r\cos\theta\sin\theta$$
となる。
$|\cos\theta|\leqq1, |\sin\theta|\leqq1$ より
$$|f(x,y)|=|r\cos\theta\sin\theta|\leqq r$$
である。
$r\to+0$ のとき $f(x,y)\to0$ となる。
- $\ds f(x,y)=\dfrac{xy}{x^2+y^2}\ ((x,y)\neq(0,0))$
に関して考える。同様に極座標で書き直すと
$\ds f(x,y)=\dfrac{r\sin\theta r\cos\theta}{r^2}=\cos\theta\sin\theta$ なので,
$\theta$ の変化に依存する。例えば $\theta=\dfrac{\pi}{4}$ を保ちながら
$(x,y)\to(0,0)$ とすると $f(x,y)$ は$\dfrac{1}{2}$ に収束する。
$\theta=\dfrac{3\pi}{4}$ を保ちながら
$(x,y)\to(0,0)$ とすると $f(x,y)$ は $-\dfrac{1}{2}$ に収束する。
多変数の収束の定義は近付き方によらず一定の値に収束する
ことなので,収束しない。
-
$f(x,y)=\dfrac{\sin xy}{\sqrt{x^2+y^2}}$ ($(x,y)\neq(0,0)$) は
$\ds\lim_{(x,y)\to(0,0)}f(x,y)=0$ である。
$f(x,y)=\dfrac{\sin xy}{xy}\dfrac{xy}{\sqrt{x^2+y^2}}$
と変形する。$\dfrac{xy}{\sqrt{x^2+y^2}}$は (1) より
極限値は$0$である。
$\left|\dfrac{\sin xy}{xy}\right|\leqq1$ なので結果が得られる。
注意 2.6
多変数の極限と累次極限を混同しないように。例 2.5 (2) は
累次極限は存在する。ここで累次極限とは
$$\lim_{x\to a}\lim_{y\to b}f(x,y)$$
の様な形の極限である。上の例でいうと最初に $y$ を $b$ に近づけ,
次に $x$ を $a$
に近づけるものである。
それに対し多変数の極限は $x$ と $y$
を同時に近づけるものである。
多変数の極限が存在すれば累次極限は存在するが,逆は正しくない。
演習問題 2.3
次の極限値が存在するかどうかを調べ,存在するときは極限値を求めよ。
- $\ds\lim_{(x,y)\to(0,0)}\frac{x^2+y^2+2}{x+y-1}$
- $\ds\lim_{(x,y)\to(0,0)}\frac{x^3+y^3}{x^2+y^2}$
- $\ds\lim_{(x,y)\to(1,1)}\frac{(x-1)^3+(y-1)^3}{(x-1)^2+(y-1)^2}$
- $\ds\lim_{(x,y)\to(0,0)}\frac{x^3+y^3}{x^2+xy+y^2}$
- $\ds\lim_{(x,y)\to(0,0)}\frac{x^2+y^2}{x^2+xy+y^2}$
定義 2.7
$D$ で定義された関数 $f(P)=f(x,y)$ が点 $P_0=(a,b)$
で連続である(continuous)とは
$$\ds\lim_{P\to P_0}f(P)=f(P_0),\hs\text{ または } \lim_{(x,y)\to(a,b)}f(x,y)=f(a,b)$$
が成立することを言う。
定義域 $D$ の各点で連続のとき $f$ は $D$ で連続であるという。
このとき $f$ を単に
連続関数(continuous function)という。
連続関数の和,差,積,商,合成関数等が連続関数になるのは1変数関数と同じ
である。
最大値定理に対応するのが次の命題である。
定理 2.8 [最大値定理]
有界閉集合で定義された連続関数は最大値をとる。
演習問題[**]2.4
定理 2.8 を証明せよ。
1変数関数の場合最大値定理を用いなくても,
増減表を用いることにより最大・最小を扱うことができた。
多変数関数では最大・最小の問題をきちんと扱おうとすると
この定理は不可欠になる。
(2.3) 偏微分
1変数関数の微分の場合,
「導関数が存在する」ということと
「接線が存在する」ということは
同じであった。
しかし2変数以上で考えると2つは異なる
概念となる。定義 2.9 (偏微分可能性) は「導関数が存在する」ことに対応する。
定義 2.10 (全微分可能性) は「接線が存在する」ことに対応する。
この様に1変数関数では同じに見えた概念が2つに分裂する。
微分法で基本的なのは後者(全微分可能性)である。
$\begin{array}{lccc}
1変数関数\qquad&導関数の存在&=&接線の存在\\
多変数関数&偏導関数の存在&<&接平面の存在\\
&(偏微分可能)&&(全微分可能)\\
\end{array}$
定義 2.9 [偏導関数]
関数 $z=f(x,y)$ が $(x,y)=(a,b)$ において
$x$ に関して偏微分可能とは
$$\ds\lim_{h\ra 0}\frac{f(a+h,b)-f(a,b)}{h}$$
が収束することを言う。このときこの極限値を
$$\frac{\partial f}{\partial x}\hS
\frac{\partial z}{\partial x}\hS f_x\hS z_x $$
と書く。
各点で $x$ に関して偏微分可能のとき1変数と同じ様に導関数を考えることができる。
これを$x$ に関する偏導関数と言う。
関数 $z=f(x,y)$ が $(x,y)=(a,b)$ において
$y$ に関して偏微分可能とは
$$\ds\lim_{k\ra 0}\frac{f(a,b+k)-f(a,b)}{k}$$
が収束することを言う。このときこの極限値を
$$\frac{\partial f}{\partial y}\hS
\frac{\partial z}{\partial y}\hS f_y\hS z_y$$
と書く。
各点で$y$に関して偏微分可能のとき1変数と同じ様に導関数を考えることができる。これを
$y$ に関する偏導関数と言う。
$x$ に関しても $y$ に関しても偏微分可能のとき,単に偏微分可能と言う。
偏微分可能という条件は弱い条件である。
偏微分可能であるが連続でない例が存在する。
次の関数は原点で偏微分可能であるが連続ではない。
$$\ds f(x,y)=\left\{\begin{array}{cl}
\ds\frac{xy}{x^2+y^2} &\qquad (x,y) \neq (0,0)\\
0 &\qquad (x,y)=(0,0)
\end{array}\right.$$
演習問題 2.5
上の関数が原点において連続でないことを示せ。
また原点における偏導関数を求め,原点において偏微分可能であることを確認せよ。
1変数の「接線が存在する」という概念は2変数関数では「接平面が存在する」となる。
定義\ref{def_diff_two}がそれに対応する。
全微分可能の定義の前に空間内の平面の方程式について復習しておこう。
最初に1次元下げた平面内の直線の方程式について確認する。
平面内の直線は1次式で表される。逆に1次式で表される図形は直線である。
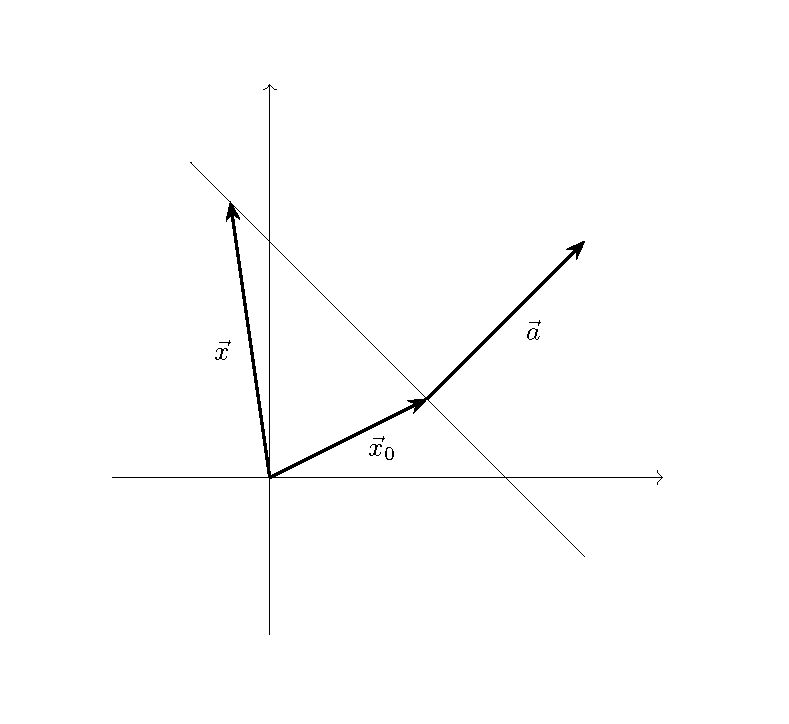
平面内の直線を $L$ とする。$L$ 上に1点をとり,その位置ベクトルを
$\vec x_0=\kakko{x_0,y_0}$ とする。$L$ と直交するベクトル(法線ベクトル)を
$\vec a=(a,b)$ とする。$L$ 上の任意の点に対しその位置ベクトルを
$\vec x=(x,y)$ とすると,
ベクトル $\vec x-\vec x_0$ とベクトル $\vec a$ は直交しているので内積は
$0$ である。
$$(\vec x-\vec x_0,\vec a)=(x-x_0)a+(y-y_0)b=ax+by-(ax_0+by_0)=0$$
$c=ax_0+by_0$とおくと
$$L=\set{(x,y)\in\R^2}{ax+by=c}$$
となる。この議論を逆にたどると1次式で表される図形が直線であることが分か
る。
空間内の平面は1次式で表される。逆に1次式で表される空間内の図形は平面である。
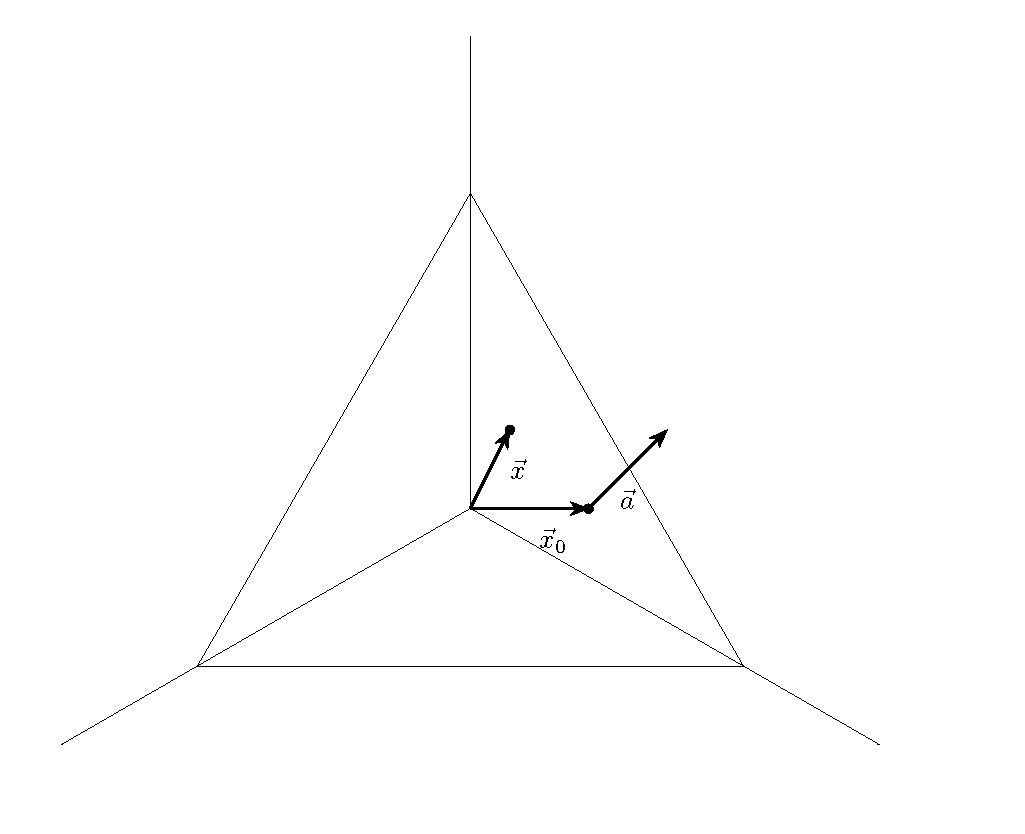
空間内の平面を $L$ とする。$L$ 上に1点をとり,その位置ベクトルを
$\vec x_0=\kakko{x_0,y_0,z_0}$ とする。$L$ と直交するベクトル(法線ベクトル)を
$\vec a=(a,b,c)$ とする。$L$上 の任意の点に対しその位置ベクトルを
$\vec x=(x,y,z)$ とすると,
ベクトル $\vec x-\vec x_0$ とベクトル $\vec a$
は直交しているので内積は $0$ である。
\begin{align*}
(\vec x-\vec x_0,\vec a)&=(x-x_0)a+(y-y_0)b+(z-z_0)c\\
&=ax+by+cz-(ax_0+by_0+cz_0)=0
\end{align*}
$d=ax_0+by_0+ c z_0$とおくと
$$L=\set{(x,y,z)\in\R^3}{ax+by+cz=d}$$
となる。この議論を逆にたどると1次式で表される図形が平面であることが分かる。
平面が
$z=ax+by+c$ と表されているとする。
平面と $xz$ 平面 ($y=0$ と表される) との共通
部分は直線 $z=ax+c$ である。
よって係数 $a$ は $xz$ 平面との共通部分の
直線の傾きを表している。
同様に係数 $b$ は $yz$ 平面との共通部分の直線の傾きである。
定義 2.10 [全微分可能]
$f(x,y)$ は点 $(a,b)$ のまわりで定義されていて連続とする。
定数 $A,B,C$ が存在して
$$\varepsilon(h,k)=
\frac{f(a+h,b+k)-\kakko{A+Bh+
Ck}}{\sqrt{h^2+k^2}}$$
とおくとき
$$\lim_{(h,k)\ra(0,0)}\varepsilon(h,k)=0$$
が成立するとする。
このとき
$f(x,y)$ は $(a,b)$ で全微分可能といい,
$$z=A+Bh+Ck$$
を $z=f(x,y)$ の $(a,b)$ における
接平面という。
全微分可能の条件は関数と接平面の差が非常に小さくなることを意味している。
全微分可能を単に微分可能という場合もある。
演習問題 2.6
$f(x,y)$ が $(a,b)$ で全微分可能のとき
$f(x,y)$ は $(a,b)$ で偏微分可能であり,
$A=f(a,b),B=\dfrac{\bd f}{\bd x}(a,b),C=\dfrac{\bd f}{\bd y}(a,b)$
となることを示せ。
全微分可能を直接示すのは面倒な場合もあるが,
次の定理が成立するので,
我々の扱う多くの関数は
全微分可能であることが分かる。
定理 2.11
$f_x,f_y$ が存在して,そのいずれかが連続なら $f$ は全微分可能である。
演習問題[*] 2.7
定理 2.11 を証明せよ。
演習問題 2.8
演習問題 2.5 の関数は原点で全微分可能でないことを示せ。
$(*1)$
もう少し正確に言うと,「有限個の点があり,それを結ぶ有限個の滑ら
かな曲線で囲まれた図形」である。
$(*2)$
$\R^2=\set{(x_1,\ldots,x_n)}{x_i \in \R\hs(i=1,\ldots,n)}$
を $n$ 次元空間と呼び,その元 $P=(x_1,\ldots,x_n)$ を点と呼ぶ。
2点 $P=(x_1,\ldots,x_n)$, $Q=(y_1,\ldots,y_n)$ 間の距離を
$d(P,Q)=\sqrt{(x_1-y_1)^2+\cdots+(x_n-y_n)^2}$ で定義する。
$(*3)$
ここでグラフとは $G_f=\set{(x,y,z)\in\R^3}{(x,y)\in D,z=f(x,y)}$ のこと。
$(*4)$
3変数関数の場合,関数を $w=f(x,y,z)$ とすると,
グラフは
$G_f=\set{(x,y,z,w)\in\R^4}{w=f(x,y,z)}$
となり4次元空間 $\R^4$ 内の図形になる。
$(*5)$
$\epsilon$-$\delta$ 論法できちんと書くと
$$\any\epsilon\gt0\;\exists\delta\gt0\;\any P\in D\;\;
0\lt d(P,P_0)\lt \delta\naraba |f(P)-A|\lt\epsilon $$
となる。
Last modified: 2026/09/22 09:24